Multimodal locomotion control of multi-jointed BURs with swimming and legged capabilities
Utsunomiya University · Aichi Institute of Technology
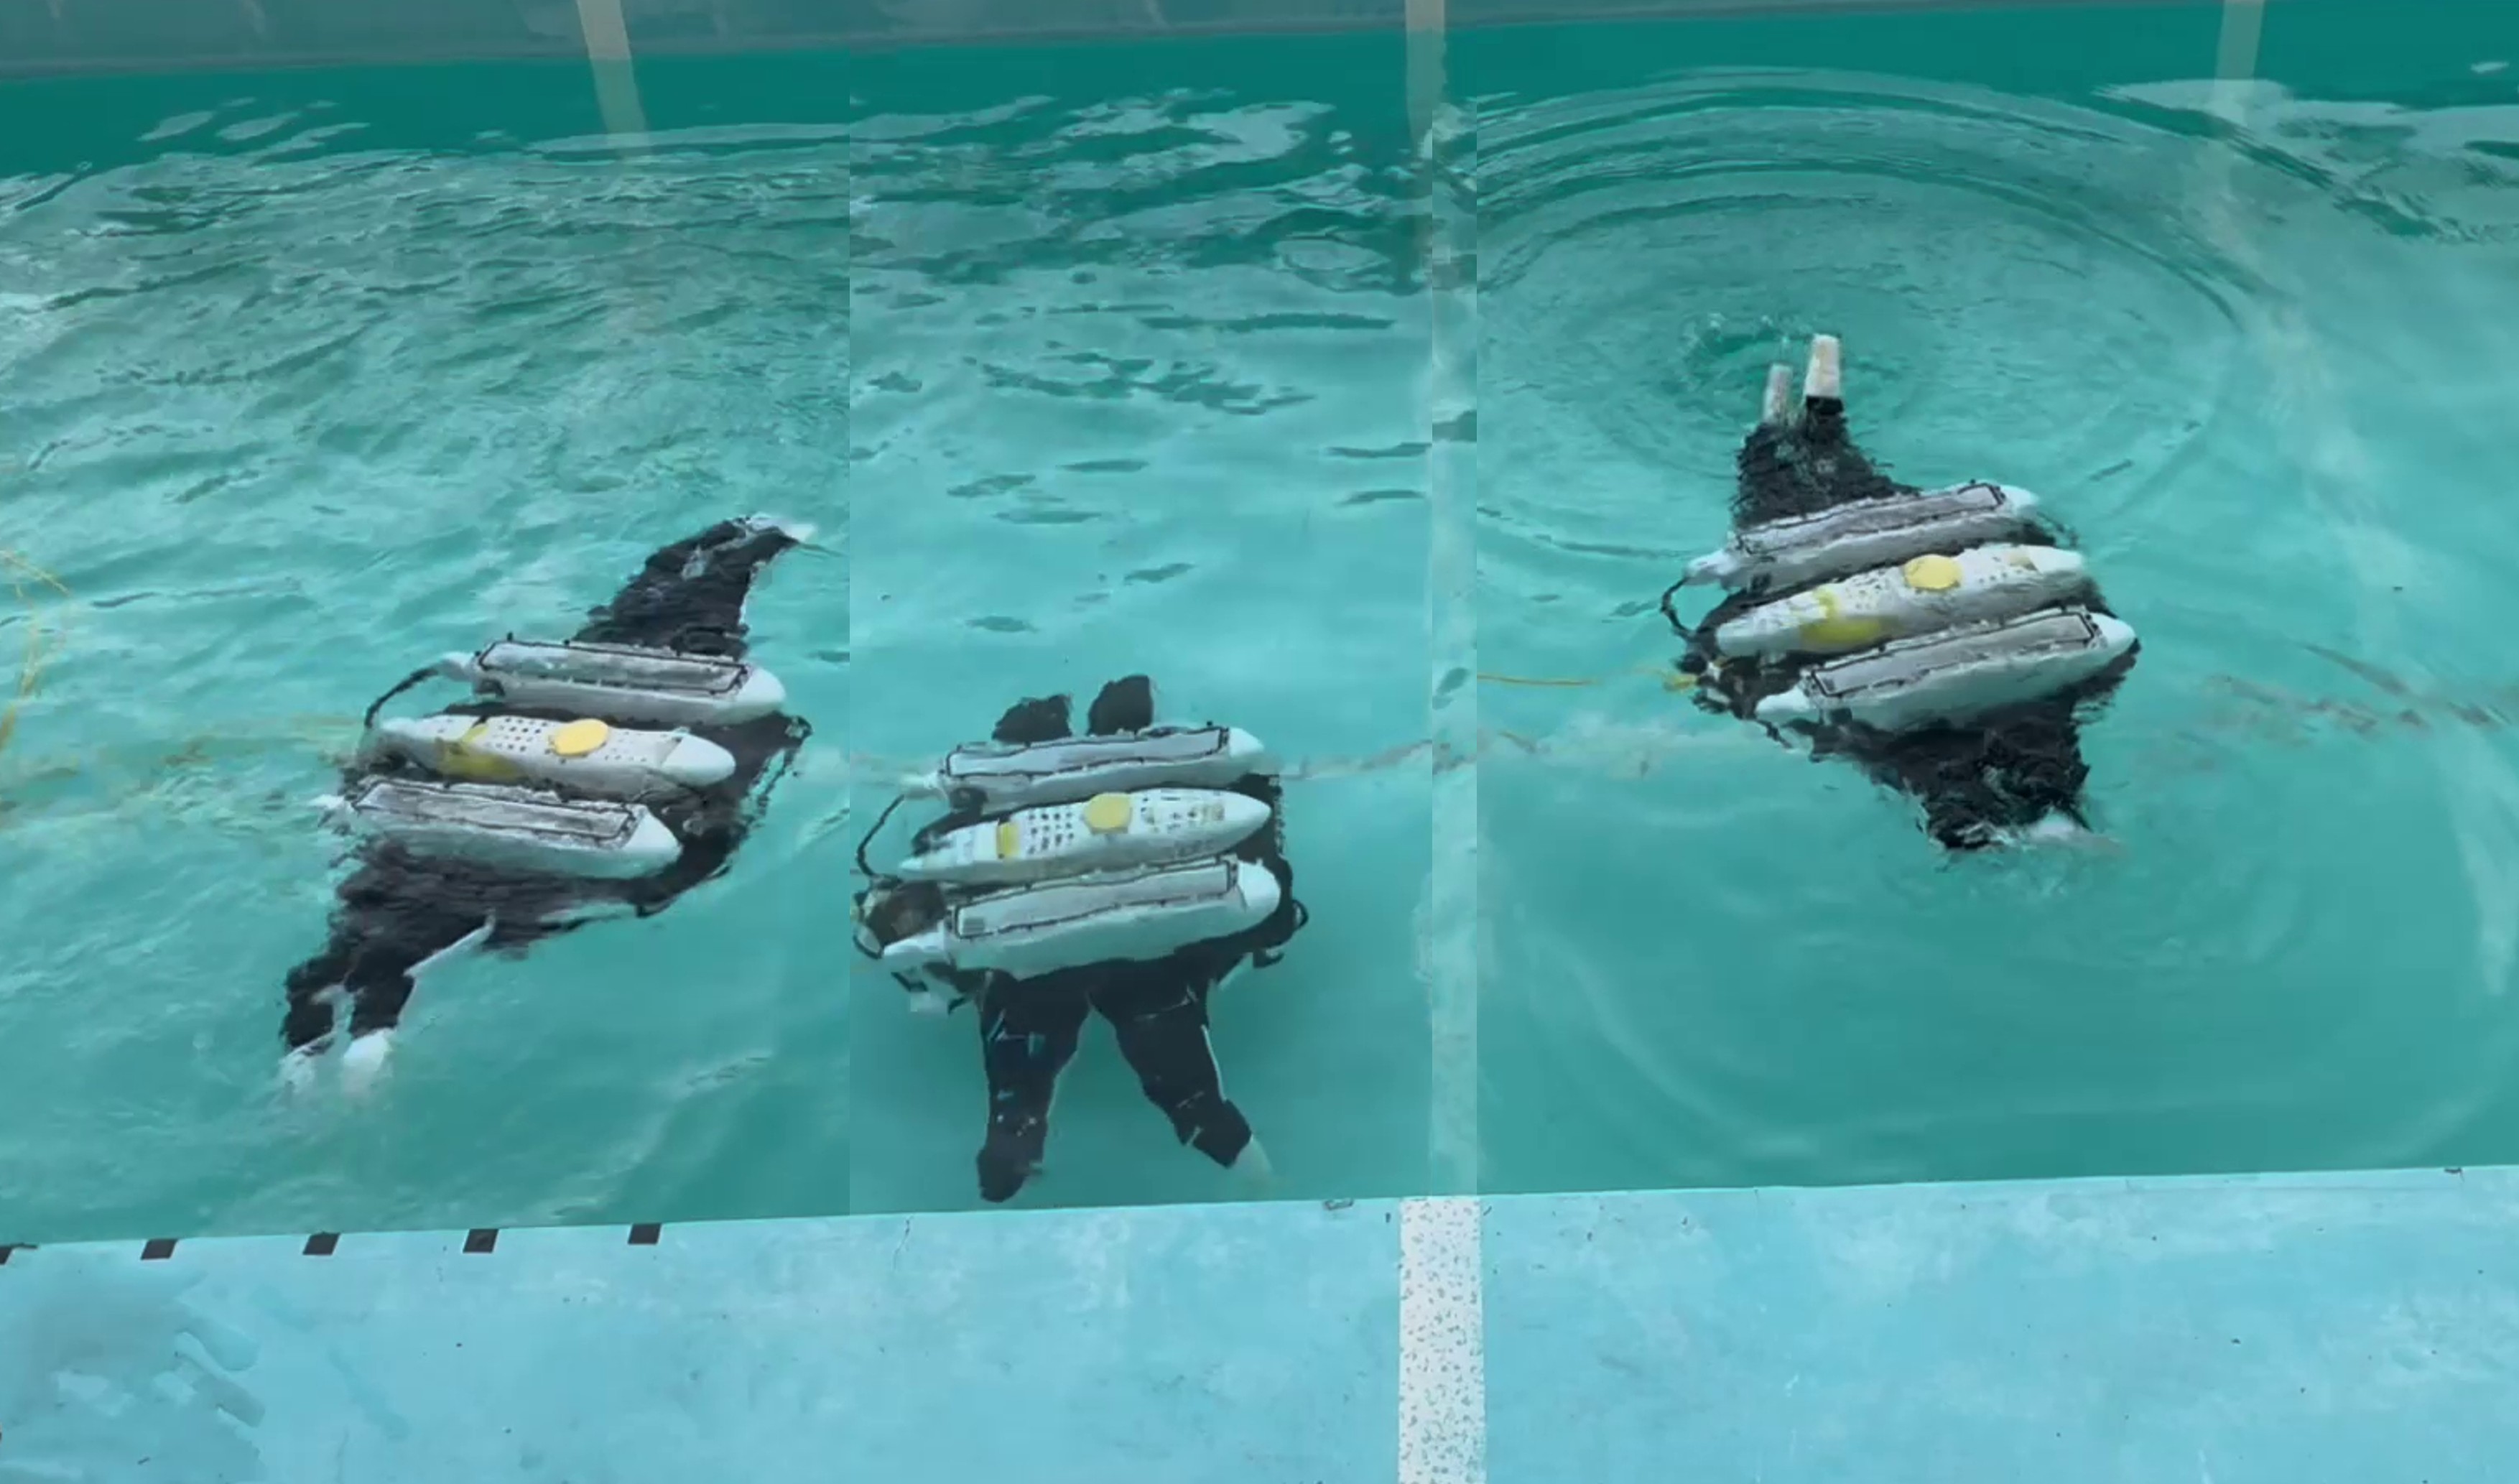
Overview
Multimodal biomimetic underwater robots (BURs) combine swimming and legged locomotion for underwater exploration. Rule-based behavior selection limits new behavioral capabilities. We propose a mechanism and control system that expresses multimodal locomotion from the same multi-jointed structure: four leg-fins, each with four axes. A potential function generates nonlinear behavior from sensor modalities, enabling transitions between two or three behaviors.
Key Contributions
Swimming, trot, walk, and crab-like gaits from one multi-jointed structure, using a two-layer CPG controller.
A potential function for multimodal locomotion control based on sensor modalities, not predefined rules.
Behavioral transitions verified under different initial conditions, with two or three behaviors, and under external disturbance.
Experiments & Results
- Angular jerk: smooth transitions at low angular jerks, compared with sigmoid-based and rule-based methods.
- Robustness evaluation: transitions between two behaviors, multimodal locomotion transitions among three behaviors, and transitions between two behaviors under external disturbance.
- Comparison with multimodal BURs: multimodality from a single median and/or pectoral fin (MPF) structure, without manual operation or switching.
Conclusion
Multimodal locomotion control for multi-jointed BURs was verified. Swimming, trot, walk, and crab-like gaits were generated by a two-layer CPG controller, and a potential function controlled multimodal expression. Behavioral transitions were achieved under different initial conditions and external disturbance.
BibTeX
@article{Asada2026Multimodal,
  title   = {Multimodal locomotion control of multi-jointed BURs with swimming and legged capabilities},
  author  = {Asada, Takumi and Furuhashi, Hideo and Tabata, Kenta and Miyagusuku, Renato and Ozaki, Koichi},
  journal = {Advanced Robotics},
  year    = {2026},
  doi     = {10.1080/01691864.2026.2728312},
  url     = {https://www.tandfonline.com/doi/full/10.1080/01691864.2026.2728312}
}