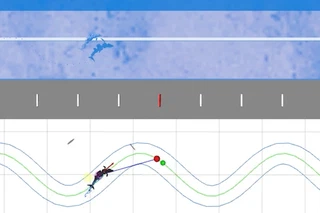
Path Following Control System of Line-of-Sight Guidance for Robotic Dolphin with Multi-Link Mechanism in Underwater Simulator
Jan 11, 2026· ,,,,,·
0 min read
Takumi Asada
Takao Oki
Hideo Furuhashi
Kenta Tabata
Renato Miyagusuku
Koichi Ozaki
Type
Publication
2026 IEEE/SICE International Symposium on System Integration (SII), 844-849
Status
Peer-reviewed

Authors
Ph.D Student in Engineering
Takumi Asada is a Ph.D. student at Utsunomiya University, where he conducts
research in biomimetics, intelligent robotics, and underwater robotic systems.
His work focuses on bio-inspired robots, including manta ray-inspired
robots, integrating motion control, neural oscillators, and Sim2Real techniques.