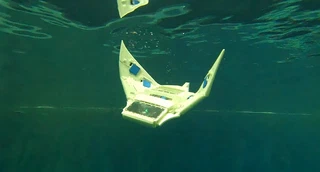
Design and Control of Multi-Rigid Link Pectoral Fins Using Virtual Spring-Damper System for a Manta Ray Robot


Authors
Ph.D Student in Engineering
Takumi Asada is a Ph.D. student at Utsunomiya University, where he conducts
research in biomimetics, intelligent robotics, and underwater robotic systems.
His work focuses on bio-inspired robots, including manta ray-inspired
robots, integrating motion control, neural oscillators, and Sim2Real techniques.